2026-10-30Yapay Zeka · Bilgisayarlı Görü · Doğal Dil İşleme · Robotik
Bu sayının ortak ipliği, yapay zekanın simülasyondan sahaya, tek bir kareden dünyanın tamamına uzanan yolculuğunda verimlilikle buluşması. Robotlar becerilerini sanal ortamlarda ediniyor, görü sistemleri balıkgözü merceğin sınırlarını aşıyor, dil modelleri ise daha az hesapla daha derin akıl yürütmeyi öğreniyor. Bu yazıları birlikte okumak, üç alanın aynı soruya, yani daha azıyla daha fazlasını nasıl yaparız sorusuna nasıl yaklaştığını görmenizi sağlıyor.
1.Araç
DexSuite: Beceri Odaklı Manipülasyon İçin Hepsi Bir Arada Simülasyon
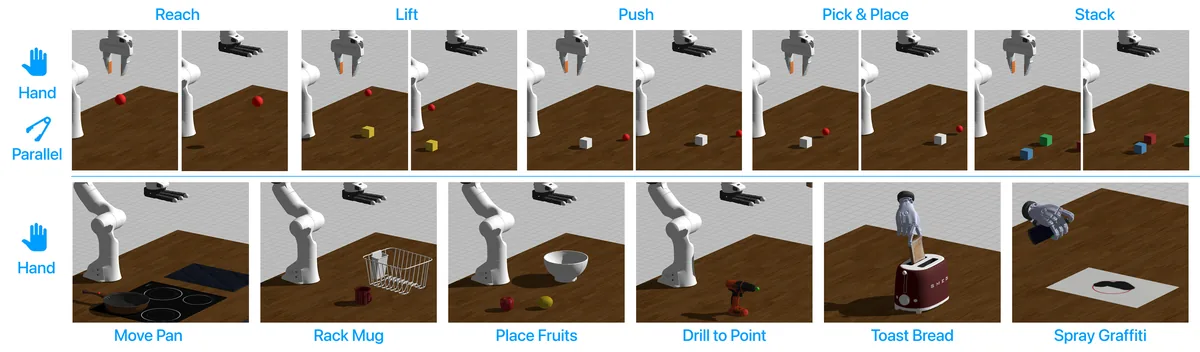
Genesis tabanlı DexSuite, 30 görev ve 100'den fazla robot kombinasyonuyla beceri odaklı manipülasyonun tüm iş akışını kapsıyor.
DexSuite'teki görevler: üstteki beşi farklı robot gövdelerini değerlendirmek, alttakiler ise çok parmaklı el becerisini ölçmek için tasarlandı. Görsel: Houssaini ve ark., arXiv, CC BY 4.0 · kaynak · CC BY 4.0
Araştırmacılar, Genesis simülatörü üzerine kurulu DexSuite'i tanıttı. Çerçeve, beceri odaklı (dexterous) manipülasyonun robot kurulumundan demonstrasyon toplamaya ve politika değerlendirmeye uzanan tüm iş akışını tek çatı altında topluyor. DexSuite 30 görev sunuyor; 10 robot kolu ile paralel çeneli gripper'lardan beceri odaklı ellere uzanan 12 uç efektörü birleştirerek 100'den fazla tek kollu robot ve binlerce iki kollu çift oluşturuyor. Standartlaştırılmış bir ortam API'si, entegre teleoperasyon ve simüle edilmiş dokunma algısı da pakete dahil. Ekip ayrıca farklı temas karmaşıklıklarını ve zaman ufuklarını kapsayan 16 görev-gövde çiftinden oluşan bir benchmark tanımlıyor ve insan teleoperasyonu, betikli uzmanlar ve öğrenilmiş politikalardan derlenen 4.700 başarılı simülasyon bölümünü içeren bir dataset yayımlıyor. Çerçeve açık kaynak olarak paylaşıldı. İnsan düzeyinde beceriklilik robotikte hâlâ açık bir problem; dağınık araç zincirlerini ortak bir zeminde birleştiren bu tür altyapılar, farklı kol ve el kombinasyonlarının adil biçimde karşılaştırılmasını ve sonuçların yeniden üretilebilirliğini kolaylaştırabilir. Benzer bir standartlaşma, görüntü işlemede ortak benchmark'ların alanı nasıl hızlandırdığını hatırlatıyor. Aynı çatı altında toplanan görevler, donanım ve veri sayesinde, farklı ekiplerin sonuçlarını yan yana koymak ve hangi tasarım tercihlerinin gerçekten fark yarattığını görmek çok daha kolay hale geliyor.
Akıl Yürüten Dil Modellerinde SFT: Kapsamlı Tarama
Uzun düşünce zinciri verisiyle denetimli ince ayarı (SFT) yöntem ve analiz boyutlarıyla toplayan ilk sistematik derleme.
Büyük akıl yürütme modelleri karmaşık görevlerde dikkat çekici başarı gösteriyor ve bu yeteneğin temelinde uzun chain-of-thought verisi üzerinde yapılan denetimli ince ayar (SFT) yatıyor. Hızla büyüyen literatüre rağmen bu alanı bir araya getiren sistematik bir derleme eksikti; yeni çalışma bu boşluğu dolduruyor. Yazarlar literatürü iki mercekten inceliyor. Yöntem tarafında SFT hattındaki iyileştirmeleri veri odaklı yaklaşımlar ve algoritma odaklı yenilikler olarak sınıflandırıyor. Analiz tarafında ise çalışmaları üç boyutta yeniden düzenliyor: veri özellikleri, optimizasyon dinamikleri ve mekanistik içgörüler. Bu çerçeve, farklı çalışmaların sonuçlarını aynı eksenler üzerinden karşılaştırmayı mümkün kılıyor. Çalışma, mevcut araştırma odaklarını ve aşılamayan darboğazları sentezleyerek gelecek yönlere dair bir yol haritası da sunuyor. Örneğin veri kalitesinin ve çeşitliliğinin ince ayar sonuçlarını nasıl şekillendirdiği, hangi optimizasyon seçimlerinin akıl yürütme performansını desteklediği ve modellerin içinde bu davranışın nasıl ortaya çıktığı gibi sorular, alanın açık gündem maddeleri olarak öne çıkıyor. EMNLP 2026'da kabul edilen derleme, akıl yürütme odaklı SFT'ye giriş yapan ya da mevcut tasarım kararlarını sistematik biçimde gözden geçirmek isteyen ekipler için kullanışlı bir başvuru kaynağı olabilir.
PhysInsert: Fiziksel Olarak Tutarlı Nesne Yerleştirme
Nesneyi ve çevresindeki sahneyi birlikte uyarlayan PhysInsert, poz ve aydınlatma tutarlılığını hedefliyor.
PhysInsert, referans görüntüden alınan bir nesneyi bir sahneye fiziksel olarak tutarlı biçimde yerleştirmek için hem nesneyi hem de çevresindeki sahneyi birlikte uyarlayan bir çerçeve. Mevcut yöntemler çoğunlukla maskeli girdilere, üretimle elde edilmiş çiftlere ya da sınırlı bakış açısı çeşitliliğine sahip eğitim verilerine dayanıyor; bu da poz ve aydınlatma uyarlamasını ile nesne-sahne arasındaki çift yönlü etkileşimi yeterince kısıtlamıyor. Ekip, farklı bakış açıları ve aydınlatma koşullarında Blender ile render edilmiş, birebir hizalı karşı-olgusal çiftlerden oluşan Insert World dataset'ini oluşturdu. Yöntemin merkezinde, VGGT geometri akışını görüntü ve metin akışlarıyla birleştiren Geometri Güdümlü Uyarlama yer alıyor. Tamamlayıcı olarak 2D Nesne-Sahne Uzamsal Denetimi, nesnenin kapladığı alanı ve çevredeki değişiklikleri birlikte denetlerken, görüntü-metin dikkatiyle uzamsal talimatları nesne bölgelerine bağlıyor. PhysInsert-Bench ve DreamBooth üzerindeki deneyler görüntü sadakatinde iyileşme gösteriyor; kullanıcı çalışması ise daha doğru yerleştirme ile daha iyi ışık, perspektif ve poz tutarlılığı bildiriyor. Bu, nesne eklemenin sadece görünüm kopyalamaktan öteye geçip sahne fiziğini hesaba kattığı bir yönü işaret ediyor.
GOFish: 180 Dereceyi Aşan Gaussian Splatting ve Mesh
Balıkgözü görüntülerden doğrudan eğitilen GOFish, tam görüş alanında render ve hizalı çarpışma meshi üretiyor.
Robotlar, otonom araçlar ve 360° tüketici kameraları geniş görüş alanı için balıkgözü lensler kullanıyor. Simülasyona hazır dijital ikizler ise tüm görüş alanında foto-gerçekçi render ve hizalı bir çarpışma meshi gerektiriyor. Mevcut balıkgözü Gaussian Splatting yöntemleri yalnızca 180°'ye kadar rasterize edebiliyor ve mesh üretmiyor; Gaussian yüzey rekonstrüksiyonu yöntemleri ise pinhole görüntüler varsayıyor. GOFish, balıkgözü görüntülerden doğrudan eğitilen, 180°'yi aşan görüş alanlarını rasterize eden ve aynı sahneden hizalı bir mesh çıkaran ilk 3D Gaussian Splatting yüzey rekonstrüksiyonu yöntemi. Kalibre yoğunlaştırma yüzeyi tüm görüş alanında geri kazanırken, Kalibre Mip Filtreleme ve Geniş Açılı Görünüm Modelleme piksel bulanıklığını ve lens kararmasını sahne ile mesh dışında tutuyor. 200° FIORD ve 205° FullCircle benchmark'larında GOFish, en iyi önceki yönteme göre PSNR'ı sırasıyla 2,28 ve 1,97 dB artırıyor; FIORD ve ScanNet++ ana setinde en yüksek mesh F-skorunu elde ediyor. Sonuç, LiDAR gerektirmeyen, gerçek zamanlı render eden ve çarpışma geometrisi sağlayan bir dijital ikiz hattı. Bu da robotik ve otonom sürüş ekiplerinin, özel sensör donanımına bağımlı kalmadan, balıkgözü kamera kayıtlarından simülasyona doğrudan aktarılabilecek sahneler üretmesinin önünü açıyor.
Echo: Politika Dışı Deneyimle Görsel Pekiştirmeli Öğrenme
Echo, görsel hesaplamayı artırmadan deneyim toplamayı ölçekleyen tek aşamalı bir off-policy RL çerçevesi.
GPU hızlandırmalı simülasyonla görsel pekiştirmeli öğrenmeyi ölçeklemek, render ve görsel politika çıkarımı maliyetleri yüzünden pahalı. Bu yüzden iki aşamalı öğretmen-öğrenci damıtması yaygın kullanılıyor, ancak bu yaklaşım bir taklit boşluğu doğuruyor. Ön çalışma niteliğindeki makale, görsel hesaplamayı orantılı biçimde artırmadan deneyim toplamayı ölçekleyen tek aşamalı Echo çerçevesini sunuyor. Ters damıtma (inverse distillation) ile durum tabanlı yardımcı bir politika, evrilen görsel politikayı taklit ediyor ve render gerektirmeyen ucuz deneyim topluyor. Echo bu deneyimi paylaşılan ayrıcalıklı bir kritik aracılığıyla off-policy değer öğrenmesinde kullanıyor ve görsel politikayı doğrudan iyileştiriyor. FastTD3 ile hayata geçirilen yöntem, Genesis'te üç görsel kontrol ve iki beceri odaklı manipülasyon görevinde değerlendirildi. Değerlendirilen yapılandırmalarda Echo, referans getiriye ulaşma süresini üç lokomosyon görevinde ortalama %60, iki el görevinde %56 kısaltırken, tepe ortalama getirileri sırasıyla %62 ve %12 artırıyor. Bu ilk sonuçlar, off-policy deneyimi ölçeklemenin verimli doğrudan görsel RL için umut verici bir yol olabileceğini düşündürüyor. Sonuçlar ön çalışma niteliğinde olsa da, iki aşamalı damıtmanın getirdiği taklit boşluğunu ortadan kaldırması ve render maliyetini düşürmesi, görsel pekiştirmeli öğrenmeyi daha geniş ekiplerin erişebileceği bir seviyeye taşıyabilir.
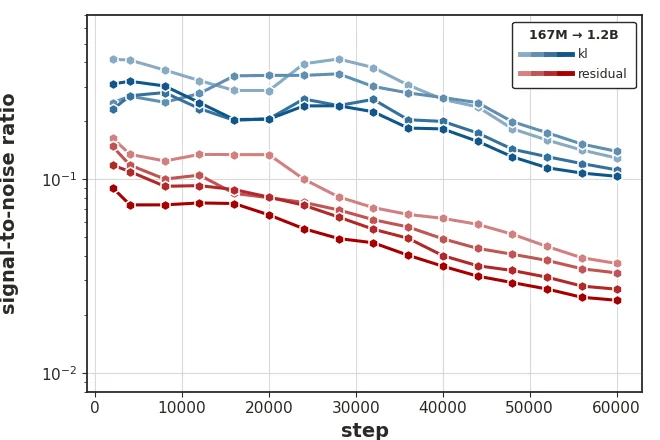
Soft-MTP, MTP gradyanındaki gürültülü artığı atıp yalnızca KL kendi kendine damıtma sinyalini koruyor.
Artık, KL gradyanından çok daha düşük sinyal-gürültü oranına sahip olmasına rağmen MTP gradyan sinyaline hâkim; Soft-MTP bu yüzden artığı atıyor. Görsel: Teoh, arXiv, CC BY 4.0 · kaynak · CC BY 4.0
Multi-Token Prediction (MTP), dil modeli ön eğitiminde hem downstream performansı iyileştirdiği hem de speculative decoding ile hızlı çıkarım sağladığı için yaygınlaşıyor. Yazar, standart MTP eğitiminde gradyanın bir artık bileşeninin hem sonraki-token hem de çoklu-token öğrenmesine girişim yaptığını ve bunun ölçekle arttığını gösteriyor. MTP çapraz entropi gradyanı, her MTP başlığını modelin kendi sonraki-token dağılımına çeken bir KL kendi kendine damıtma terimi ile düşük sinyal-gürültü oranına sahip bir artığa tam olarak ayrıştırılabiliyor. Önerilen KL gradyan-kurtarma hilesi, ortak doğrusal çıkış başlığını paylaşan iki dağılımın KL gradyanını, çapraz entropi gradyanlarını straight-through yönlendirmeyle birleştirerek geri kazanıyor; kelime dağarcığı boyutunda logit matrisleri gerektirmiyor. Böylece Soft-MTP, MTP'ye tek satırlık bir değişiklik olarak gürültülü artığı kaldırıyor, parametre eklemiyor ve ölçülebilir ek yük getirmiyor. 167M'den 1,2B parametreye kadar Soft-MTP, standart MTP'ye göre her ölçekte daha düşük NTP perplexity'si, daha hızlı speculative decoding ve daha yüksek zero-shot doğruluk sağlıyor; 1,2B'de fine-tuning sonrası matematik ve kod akıl yürütmesinde de üstünlük gösteriyor. Eğitim maliyetine dokunmadan elde edilen bu kazanç, MTP kullanan ekipler için düşük riskli bir iyileştirme sunuyor.
1 trilyon parametreli çok kipli MoE modeli Mistral Large 4, Transformers kütüphanesine eklendi.
Hugging Face Transformers v5.22.0, Mistral'ın şimdiye dek en büyük ve en yetkin modeli olan Mistral Large 4'ü kütüphaneye getiriyor. Model, toplam 1 trilyon parametreli, token başına 49 milyar (gömme ve çıkış katmanlarıyla 52 milyar) aktif parametreye sahip, doğal olarak çok kipli bir Mixture-of-Experts mimarisi; Mistral'ın Avrupa'daki kendi veri merkezlerinde 3.800 NVIDIA Grace Blackwell GPU üzerinde sıfırdan eğitilmiş. Mimaride 128 yönlendirilmiş uzman (token başına 4 aktif) ve 1 paylaşılan uzman bulunuyor; 1M bağlam uzunluğu destekleniyor. Metin ve görüntü girdisi kabul eden model, Pixtral tarzı bir görü kodlayıcısı kullanıyor. Talimat takibi, akıl yürütme, kodlama ve ajan iş akışlarını tek ağırlık setinde birleştiriyor; istek başına ayarlanabilen düşük, orta ve yüksek (varsayılan) akıl yürütme çabası, fonksiyon çağırma, JSON çıktı ve katı JSON şema desteği sunuyor. Model, AB'nin tüm resmi dilleri dahil 160'tan fazla dilde akıcı ve açık ağırlıklı modeller arasında görsel temellendirmede öne çıkıyor. Mistral Ecosystem Open-Weight License altında yayımlanan model, açık kaynak model ekosisteminde ölçek ve çok kiplilik çıtasını yükseltiyor.
AGIBOT, robot sayısı yerine robotların gerçekte yaptığı faydalı işi ölçmeyi öneren Worken çerçevesini duyurdu.
AGIBOT, Şanghay'daki AGIBOT Innovation Day 2026'da robotların gerçek ortamlardaki üretkenliğini ölçmeye yönelik Worken çerçevesini tanıttı. 'Work' ve 'Token' sözcüklerinin birleşiminden doğan kavram, odağı üretilen ya da konuşlandırılan robot sayısından, robotların otonom ve tutarlı biçimde yapabildiği faydalı işe kaydırmayı hedefliyor. Şirketin CTO'su Peng Zhihui, fabrikalarda, depolarda ve hizmet ortamlarında çalışmaya başlayan robotlar için asıl sorunun 'ne kadar üretken iş teslim ediliyor' olduğunu vurguluyor. Etkinlikte ayrıca 'üç zekâ bir arada' AHA3 donanım platformu, AGILE hareket zekâsı çerçevesinde yeni bir kendi kendine evrilen ajan yeteneği, GO-3 Preview gömülü yapay zeka temel modeli, WITA-Omni 1.0 çok kipli etkileşim modeli, G2 Max endüstriyel robotu ve Link-U OS 1.0 tanıtıldı. 2023'te kurulan şirket geçen ay 20.000'inci robotunu üretim hattından indirdiğini duyurdu; IDC ise AGIBOT'u 2026'nın ilk yarısında küresel insansı robot sevkiyatında lider olarak raporladı. Worken henüz önerilen bir ölçüt olsa da, robotik sektöründe başarının tek ölçüsü olarak üretim hacminden ölçülebilir iş çıktısına geçiş tartışmasını gündeme taşıyor.